Una carretilla autónoma que se detiene en un pasillo interrumpe toda una operación logística. Validar baterías para carretillas autónomas exige verificar energía por misión, comunicación, recarga automática y respuesta ante fallos. La aprobación OEM debe basarse en pruebas reproducibles con rutas, cargas y turnos reales.
El objetivo es coordinar la batería, el controlador del vehículo y el sistema de gestión de flota para completar las misiones previstas o alcanzar una ubicación segura antes de llegar a una condición energética crítica, siempre que las condiciones operativas lo permitan.
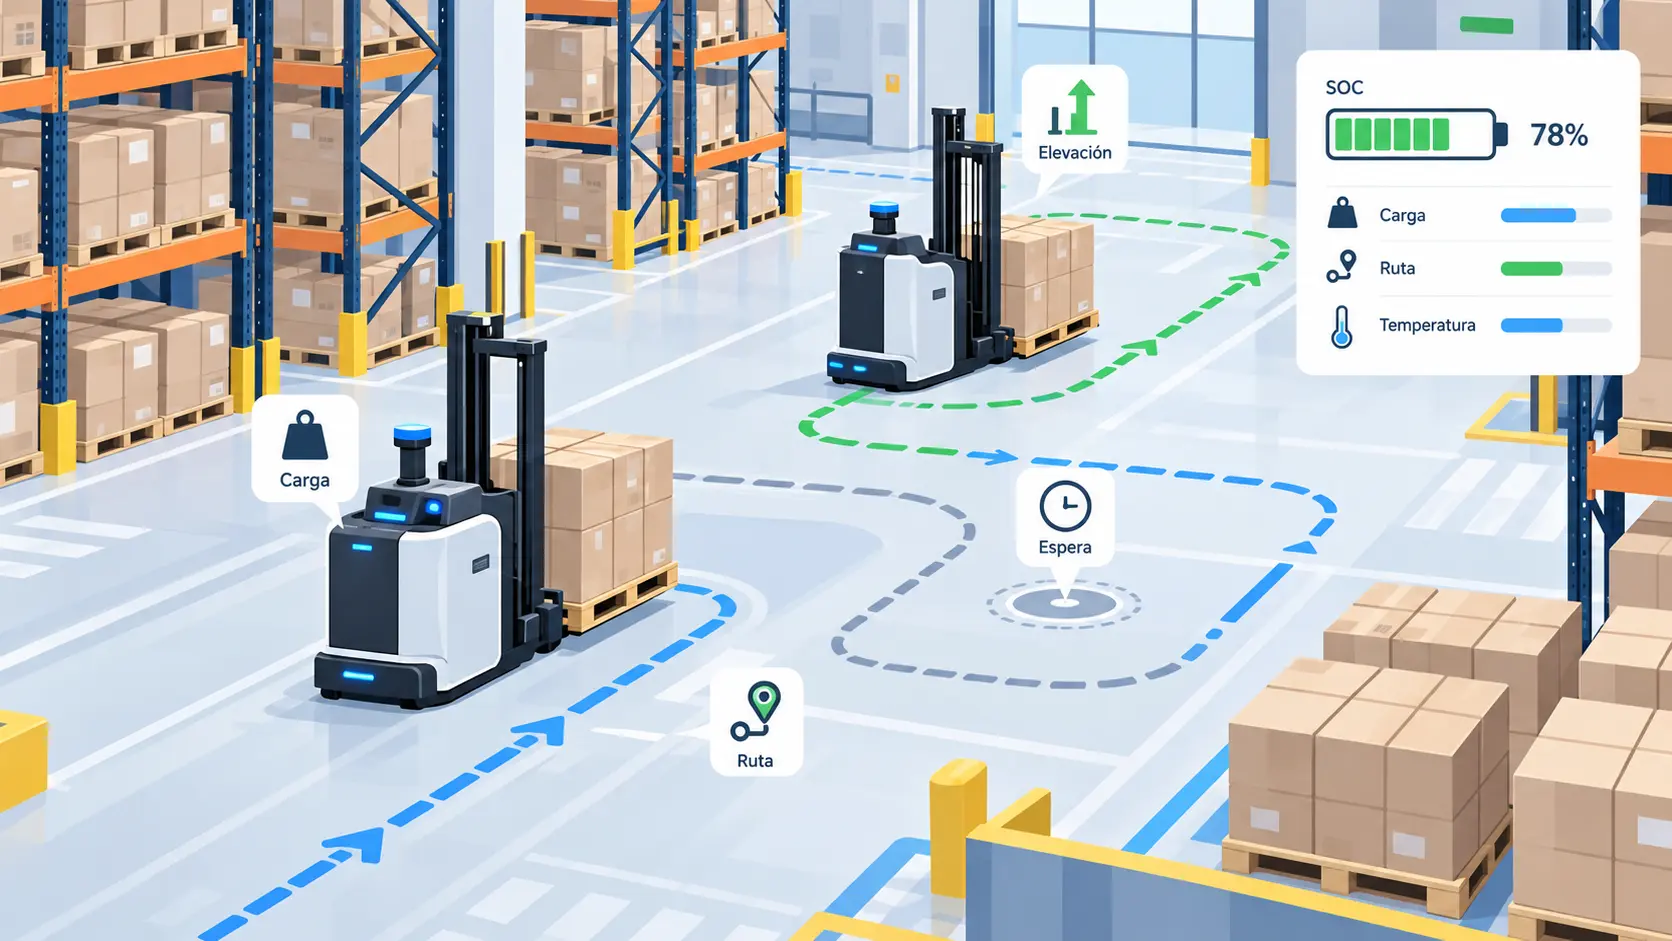
¿Qué requisitos energéticos tienen las carretillas autónomas en almacenes automatizados?
Una carretilla que eleva palés, frena y espera instrucciones consume de manera distinta a un vehículo que recorre trayectos repetitivos. La duración del turno no refleja esas diferencias.
Al definir baterías para carretillas autónomas, registre distancia, masa transportada, elevaciones, aceleraciones, pendientes, esperas y temperatura. La energía nominal no revela por sí sola la energía disponible durante una misión.
| Situación del almacén | Riesgo energético | Verificación necesaria |
|---|---|---|
| Elevación de palés pesados | Demanda de corriente transitoria | Potencia máxima sin actuación indebida del BMS |
| Pasillos congestionados | Mayor tiempo de espera y maniobra | Consumo por misión y energía de reserva |
| Turnos continuos | Pocas ventanas de recuperación | Balance entre consumo y recargas disponibles |
| Cámaras frigoríficas | Menor potencia o recarga admisible | Límites térmicos y comportamiento real del pack |
Compare baterías para carretillas autónomas mediante Wh por misión, junto con corriente, temperatura y estado de carga (SOC). Dimensione las reservas para envejecimiento, variabilidad entre unidades y contingencias, según ensayos.
Una especificación de baterías para carretillas autónomas debe contrastarse con las misiones de mayor exigencia, no solo con el consumo medio. Compare registros de horas punta, equipos cargados y rutas alternativas. Si los recorridos difieren significativamente, agrupe vehículos por su función operativa antes de definir una referencia común.
En flotas mixtas, la planificación de baterías de tracción para equipos industriales ayuda a clasificar vehículos. Con baterías para carretillas autónomas, importa sobre todo completar cada misión sin intervención humana.
¿Cómo evitar que una carretilla autónoma interrumpa una misión por falta de batería?
El corte del BMS no es una estrategia de despacho: protege las celdas, pero no determina dónde puede detenerse un vehículo sin bloquear el almacén.
Las baterías para carretillas autónomas requieren una política de despacho basada en energía para completar la misión, llegar a carga y mantener reserva. Considere tráfico, temperatura y estado de salud (SOH).
Un esquema eficaz diferencia tres estados:
- Operación normal: el gestor asigna tareas si la energía prevista cubre misión y reserva.
- Reserva operativa: no se aceptan misiones largas; se prioriza terminar la tarea actual y acudir a carga o a una ubicación segura.
- Condición crítica: el controlador ejecuta una maniobra segura previamente validada, sin depender de agotar la batería.
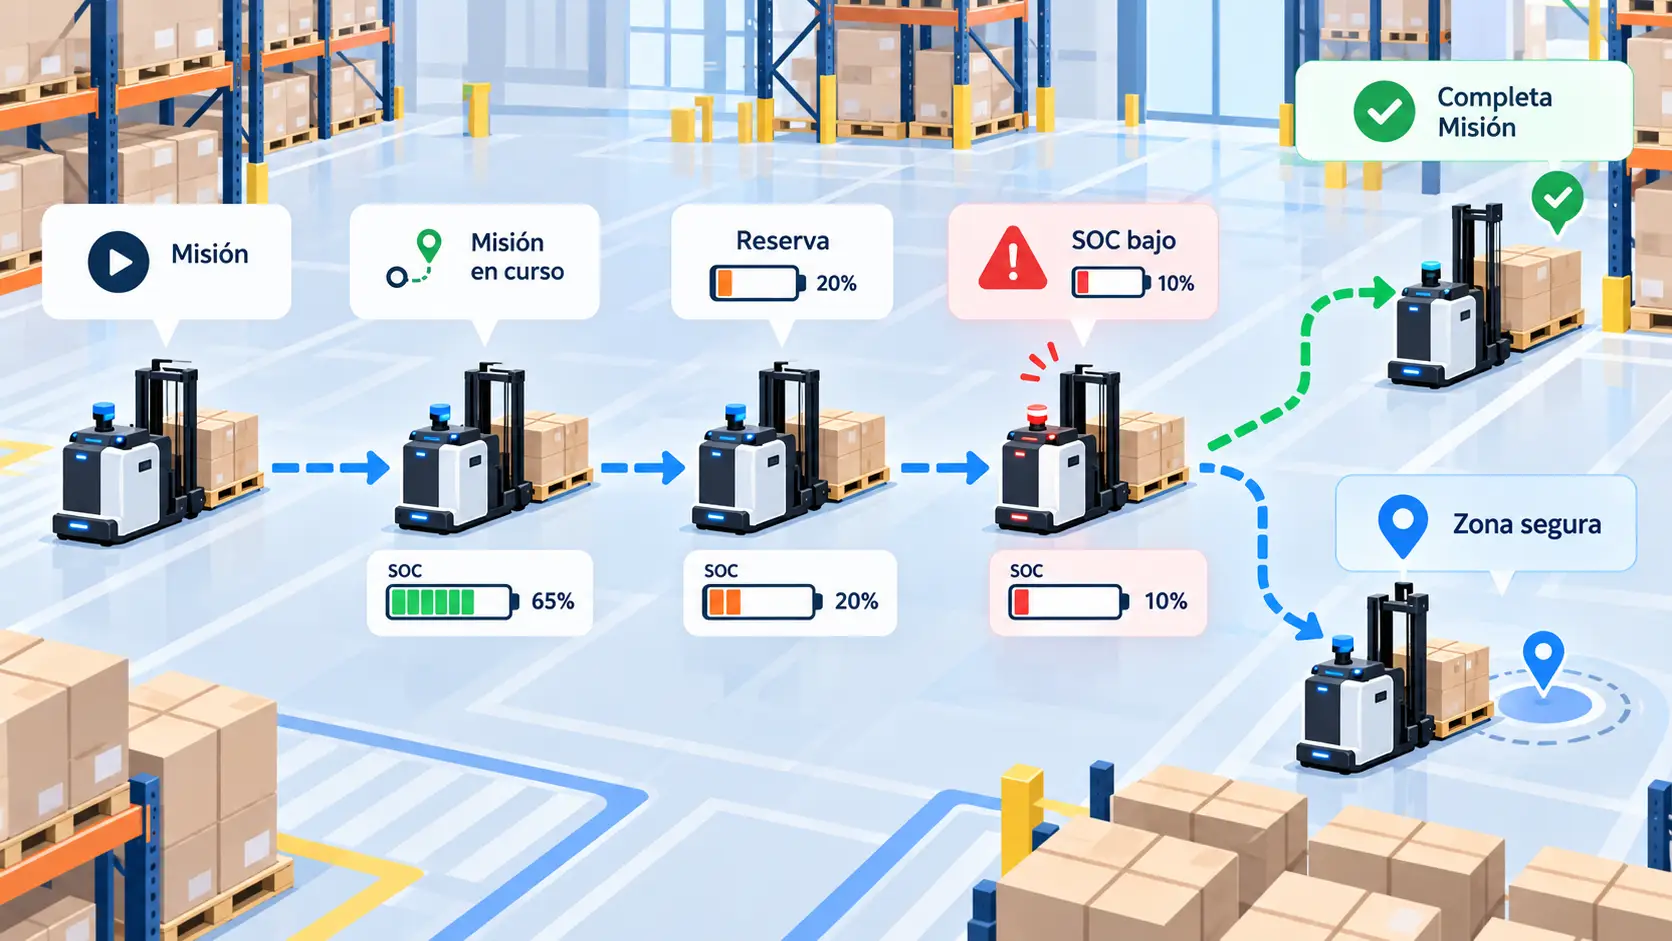
Ejemplo ilustrativo: si completar una misión requiere un 14 % de SOC y llegar a una zona segura otro 6 %, despachar con un SOC del 16 % sería una decisión deficiente. Estos porcentajes no son umbrales universales; deben calibrarse con telemetría y error de estimación.
El planificador debería recalcular la reserva al cambiar la ruta o la carga transportada. Si una estación se encuentra ocupada, ha de poder reasignar destinos sin improvisar. Así, las baterías para carretillas autónomas forman parte de una lógica de continuidad operativa, no de un simple aviso de batería baja.
Al homologar baterías para carretillas autónomas, simule SOC imprevistamente bajo, estaciones ocupadas y vehículos inmovilizados. Defina además la recuperación tras fallos de comunicación.
Evalúe las baterías para carretillas autónomas mediante misiones sin incidencias y minutos de parada imprevista, no autonomía teórica.
¿Cómo debe comunicarse el BMS con el sistema de control de una carretilla autónoma?
Mostrar SOC no equivale a integrar el sistema. Las baterías para carretillas autónomas deben comunicar datos accionables al controlador y al gestor de flota.
Como mínimo, hay que acordar las señales siguientes:
| Dato o evento del BMS | Decisión que debe permitir |
|---|---|
| SOC y SOH | Asignar misiones y anticipar pérdida de capacidad |
| Corriente y temperatura | Limitar potencia o impedir una recarga incompatible |
| Corriente de carga/descarga permitida | Adaptar consignas sin forzar protecciones |
| Alarmas y severidad | Distinguir advertencia, reducción de prestaciones y parada |
| Estado de contactores y comunicación | Confirmar disponibilidad y detectar mensajes obsoletos |
El integrador puede elegir CAN, CANopen o RS485. CAN Bus no es obligatorio; deben acordarse mapa de mensajes, unidades, frecuencia, latencia, firmware y reacción ante datos ausentes. Compartir conector no garantiza interoperabilidad.
Determine además qué equipo conserva el registro maestro de eventos y cuándo una alarma requiere reconocimiento manual. En baterías para carretillas autónomas, la secuencia de recuperación importa tanto como la alarma inicial: tras un reinicio, el vehículo no debe reanudar una misión peligrosa con estados aún sin verificar.
Para integrar baterías para carretillas autónomas, documente una matriz: señal del BMS, interpretación del controlador y acción del vehículo. Un aviso térmico puede reducir potencia; una condición crítica exige una respuesta segura del sistema.
Ensaye SOC incoherente, mensajes atrasados y reinicios. Aunque un pack funcione en banco, las baterías para carretillas autónomas pueden fallar en servicio por errores de sincronización.
¿Qué debe comprobarse al integrar baterías con la carga automática de carretillas autónomas?
La carga automática requiere coordinar vehículo, batería, estación y software; igualar la tensión no basta.
Al especificar baterías para carretillas autónomas, valide alineación, desgaste de contactos, polaridad, enclavamientos, corriente y autorización. Un acoplamiento incompleto debe impedir el paso de corriente.
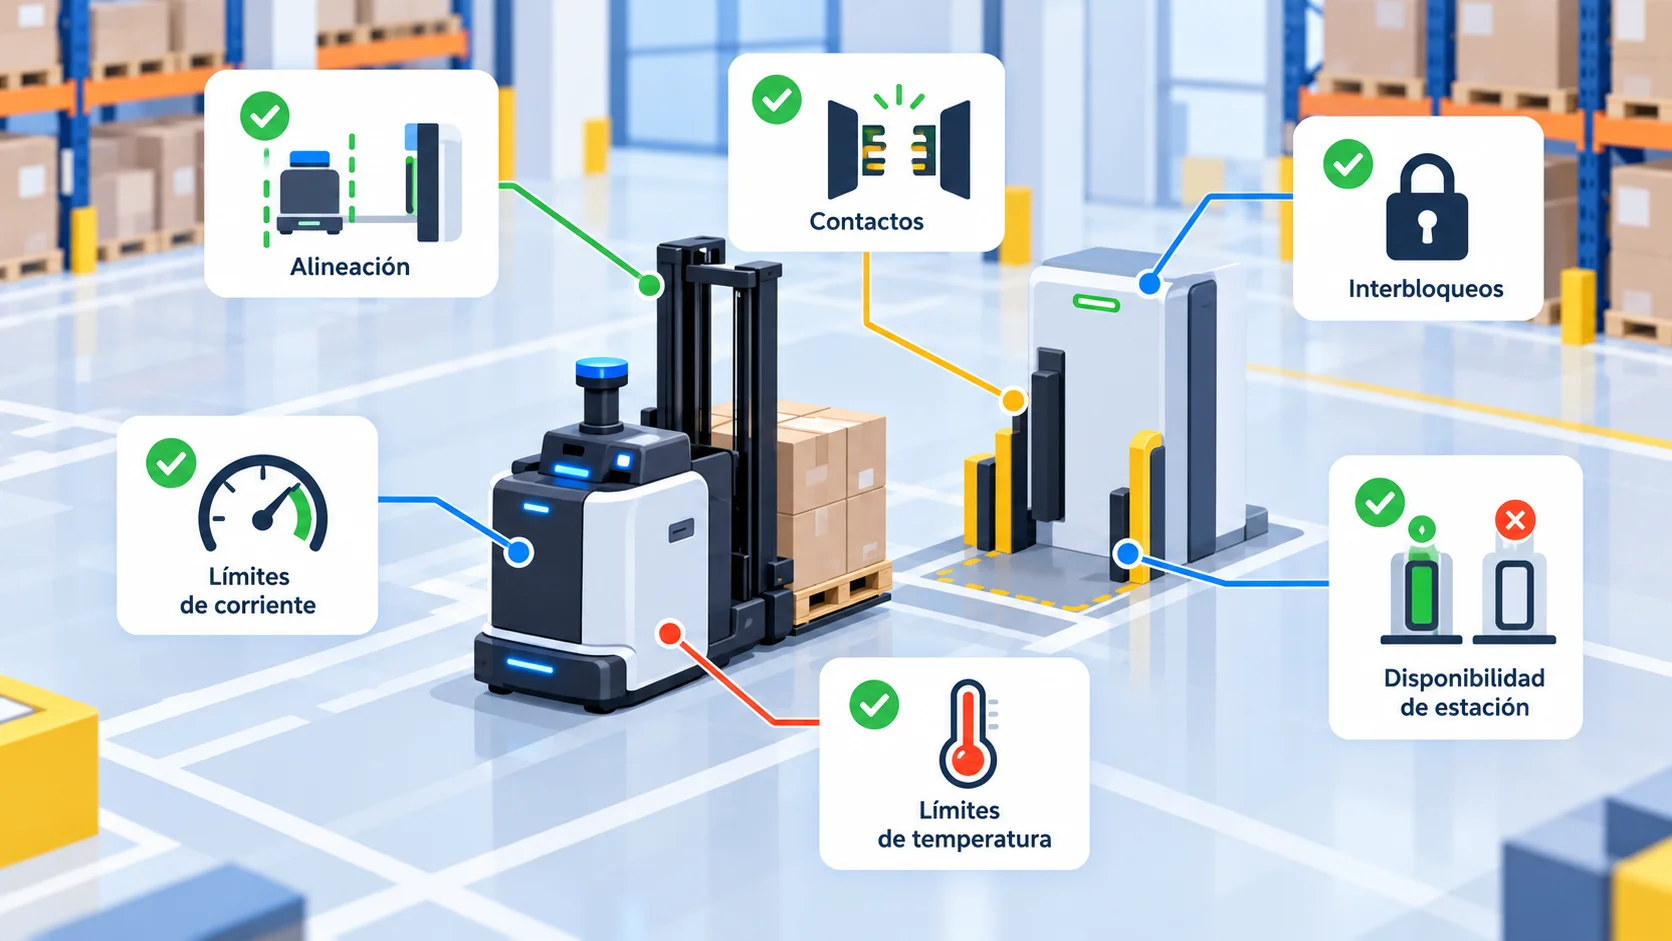
Las baterías para carretillas autónomas necesitan reglas de interrupción y reanudación si falla la red, se pierde contacto o el BMS limita corriente. Antes de volver a operar, debe confirmarse un estado seguro.
En varios turnos, las ventanas de carga, estaciones ocupadas y límites térmicos suelen importar más que la potencia máxima del cargador.
La planificación de baterías para carretillas autónomas debe considerar también cuántos vehículos llegan simultáneamente a las bases. Una estación libre en teoría puede convertirse en un cuello de botella si varios robots finalizan su misión al mismo tiempo. Contraste tiempos de acoplamiento, espera y permanencia real.
La solución de baterías de potencia para equipos de logística contempla interfaces para AGV/AMR y almacenes. Exija probar conjuntamente firmware, pack y estación: las baterías para carretillas autónomas no se validan con ensayos aislados.
¿Qué pruebas deben exigir los fabricantes OEM antes de desplegar baterías para carretillas autónomas?
Una descarga de banco no acredita una flota desatendida. La homologación de baterías para carretillas autónomas exige criterios de aceptación repetibles entre prototipo y serie.
Como parte del análisis modal de fallos y efectos (AMFE), considere pérdida de comunicación, contacto de carga defectuoso, calentamiento y estimaciones erróneas de SOC. Al validar baterías para carretillas autónomas, defina por adelantado qué constituye un fallo, el tiempo máximo de recuperación aceptable y el registro técnico necesario para identificar su origen.
| Prueba OEM | Criterio de aceptación que debe definirse | Evidencia solicitada |
|---|---|---|
| Misiones con carga máxima y tráfico | Finalización sin corte ni pérdida de funciones | Registros de energía, corriente y eventos |
| SOC bajo y desviación de ruta | Retorno o parada segura según lógica aprobada | Trazas del vehículo y del BMS |
| Picos de elevación y temperatura | Potencia y temperatura dentro de límites | Curvas y alarmas fechadas |
| Comunicación y pérdida de mensajes | Respuesta determinista ante timeout y reinicio | Matriz de estados y prueba de fallos |
| Acoplamiento y recarga automática | Inicio, interrupción y reanudación seguros | Logs de estación, cargador y batería |
| Piloto de turnos representativos | Disponibilidad y repetibilidad pactadas | Informe conjunto OEM–operador–proveedor |
Para validar baterías para carretillas autónomas, IEC 62619:2022 establece ensayos de seguridad de baterías industriales e incluye AGV. ISO 3691-4:2023 aborda la seguridad de carretillas sin conductor y sus sistemas; ninguna sustituye los ensayos integrados. UN 38.3 corresponde a pruebas de transporte.
Antes de aprobar baterías para carretillas autónomas, solicite planos, límites, señales, firmware, ensayos, riesgos aplicables y trazabilidad. La guía de auditoría de fabricantes de baterías industriales complementa los controles de producción.
La RFQ debe fijar responsables de incidencias, conservación de registros y cambios que obligan a revalidar. Una actualización de firmware o sustitución de contactor puede exigir nuevas pruebas de interfaz, incluso sin modificar la capacidad nominal. Las baterías para carretillas autónomas se aprueban por configuración, no solo por muestra.
Preguntas frecuentes sobre baterías para carretillas autónomas
1.¿Pueden utilizarse baterías convencionales de carretillas elevadoras en carretillas autónomas?
Solo si cumplen los requisitos mecánicos, eléctricos y de comunicación del OEM. Las baterías para carretillas autónomas requieren además validar SOC por misión, alarmas y comportamiento sin operador.
2.¿Qué ocurre cuando una carretilla autónoma alcanza un nivel bajo de batería durante una misión?
El gestor debe valorar la energía restante de las baterías para carretillas autónomas y ordenar finalizar, desviar o detenerse de forma segura. La decisión depende de la misión y reserva validadas.
3.¿Es obligatorio utilizar CAN Bus para comunicar la batería con una carretilla autónoma?
No. Las baterías para carretillas autónomas pueden usar CAN, CANopen o RS485 según el proyecto OEM. Deben acordarse mensajes, alarmas, latencia y reacción ante fallos, y verificar la integración.
4.¿Puede una batería LiFePO4 funcionar con un sistema de carga automática?
Sí, si el BMS, cargador, contactos y lógica de autorización son compatibles. Las baterías para carretillas autónomas deben probar acoplamiento, límites térmicos e interrupciones de carga.
5.¿Qué documentación debe entregar un proveedor antes de aprobar baterías para carretillas autónomas?
El expediente de baterías para carretillas autónomas debe incluir planos, mapa BMS, firmware, ensayos y trazabilidad. El OEM también debe exigir criterios de aceptación y control de cambios.
Valide su proyecto OEM antes de ampliar la flota
Para cotizar baterías para carretillas autónomas, comparta con FEBATT modelos, unidades de flota, registros de misión, interfaz BMS, método de carga y pruebas exigidas. Estos datos permiten evaluar una solución OEM y un plan de homologación antes de comprar en volumen.